1. O cutie cu masa de 5 kg se află pe un plan înclinat la un unghi de 30 ° . Cutia este susținută de o frânghie. Determinați forța de tensiune (T) și forța normală (N)!
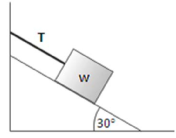
Soluţie
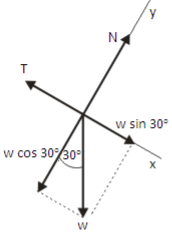 ΣFx = 0
T – w sin 30 o = 0
T = w sin 30 °
T = (5 kg)(9.8 m/s² ) sin³ °
T = (49)(0.5)
T = 24.5 Newtoni
∑ F y = 0
N – w cos 30 o = 0
N = w cos 30 °
N = (49)(0.87)
N = 43 Newtoni
[irp]
2. Două obiecte cu masa m1 = m2 = 2 kg, conectate printr-o coardă fără masă peste un scripete fără frecare. Găsiți forțele de tensiune T1 și T2.
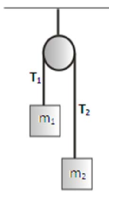
Soluţie
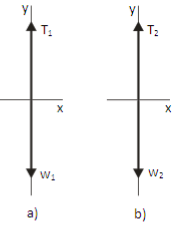
(a) Diagrama corpului liber pentru obiectul 1 (b) Diagrama corpului liber pentru obiectul 2
Aplică prima lege a lui Newton la obiectul 1:
∑ F y = 0
T1 – w1 = 0
T1 = w1 = m1 g = ( 2 kg)(9.8 m/s2 ) = 19.6 N
Aplicați prima lege a lui Newton la obiectul 2:
∑ F y = 0
T2 – w2 = 0
T² = w² = m² g = (2 kg)(9.8 m/s² ) = 19.6 N
T1 = T2 = 19.6 N.
[irp]
3. Un obiect cu greutatea w A = 30 N și un obiect cu greutatea w B = 40 N sunt atașate printr-un coardă ușoară care trece peste un scripete fără frecare cu masa neglijabilă. Determinați coeficientul de frecare statică maximă dintre w B și suprafața înclinată, dacă sistemul este în repaus.
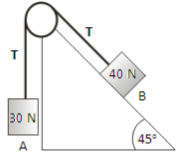
Soluţie
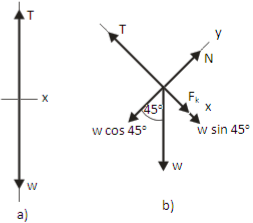
(a) Diagrama corpului liber pentru obiectul w A (b) Diagrama corpului liber pentru obiectul w B
Aplicați prima lege a lui Newton obiectului w A în direcția verticală (y):
∑ F y = 0 (fără accelerație pe direcție verticală)
T – w A = 0
T = w A = 30 Newtoni
Aplicați prima lege a lui Newton obiectului w B în direcția verticală (y) :
∑ F y = 0
N – w B cos 45 o = 0
N = w B cos 45 o = (40)(0.7) = 28 newtoni
Aplicați prima lege a lui Newton obiectului w B în direcția orizontală (x):
∑ F x = 0
F k + w B sin 45 o – T = 0
μ s N + w B sin 45 o – T = 0
μ s (28) + (40)(0.7) – 30 = 0
μs (28) + 28 – 30 = 0
μs (28) = 30 – 28
μs (28) = 2
μs = 2 / 28
μs = 0.07
Coeficientul de frecare statică maximă dintre w B și suprafața înclinată = 0.07.
[wpdm_package id = '490 ′]
- Particule în echilibru unidimensional
- Particule în echilibru bidimensional
- Echilibrul corpurilor conectate prin corzi și scripeți
- Echilibrul corpurilor pe planul înclinat
