1. 2 കിലോഗ്രാം ഭാരമുള്ള ഒരു പെട്ടി 10 മീ/സെക്കൻഡിൽ നിന്ന് നിശ്ചലാവസ്ഥയിലേക്ക് വേഗത കുറയ്ക്കുന്നു. ഗതികോർജ്ജ ഘർഷണത്തിന്റെ ഗുണകം 0.2 ആണ്. ഗുരുത്വാകർഷണം മൂലമുള്ള ത്വരണം 10 മീ/സെക്കൻഡാണ് 2. സ്ഥാനചലനത്തിന്റെ വ്യാപ്തി എന്താണ്?
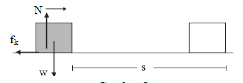
അറിയപ്പെടുന്നത്;
പിണ്ഡം (മീ) = 2 കിലോ
പ്രാരംഭ പ്രവേഗം (v o ) = 10 മീ/സെ.
അന്തിമ പ്രവേഗം (v t ) = 0 മീ/സെ
ഗതികോർജ്ജ ഘർഷണ ഗുണകം ( μk ) = 0.2
ഭാരം (w) = mg = (1 kg)(10 m/s 2 ) = 10 kg m/s 2 = 10 N
ആവശ്യമുള്ളത് : സ്ഥാനചലനത്തിന്റെ വ്യാപ്തി (d)
പരിഹാരം:
പ്രവൃത്തി-മെക്കാനിക്കൽ ഊർജ്ജ തത്വം :
ഡബ്ല്യു എൻസി = ΔEM
ഡബ്ല്യു എൻസി = ΔEK + ΔEP
W nc = ½ m (v t 2 – v o 2 ) + mgh
W nc = വസ്തുവിൽ യാഥാസ്ഥിതികമല്ലാത്ത ബലം പ്രവർത്തിക്കുന്ന പ്രവൃത്തി
ΔEK = ഗതികോർജ്ജത്തിലെ മാറ്റം
ΔEP = പൊട്ടൻഷ്യൽ എനർജിയിലെ മാറ്റം
m = പിണ്ഡം
v = പ്രവേഗം
g = ഗുരുത്വാകർഷണം മൂലമുള്ള ത്വരണം
h = ഉയരത്തിലെ മാറ്റം
ഉയരത്തിലെ മാറ്റം h = 0 ആയതിനാൽ ΔEP = 0
ഡബ്ല്യു എൻസി = ΔEK
യാഥാസ്ഥിതികമല്ലാത്ത ശക്തിയാൽ ചെയ്യുന്ന പ്രവൃത്തി:
W nc = -F c d = – μk N d = – μk wd = – μk mgd
ഡബ്ല്യു എൻസി = -(0.2)(2)(10)(കൾ)
ഡബ്ല്യു എൻസി = – (4)(2)
മൈനസ് ചിഹ്നം സൂചിപ്പിക്കുന്നത് ഗതികോർജ്ജ ബലത്തിന്റെ ദിശ സ്ഥാനചലന ദിശയ്ക്ക് വിപരീതമാണ് എന്നാണ്.
ഗതികോർജ്ജത്തിലെ മാറ്റം:
ΔEK = ½ m (v t 2 – v o 2 ) = ½ (2)(0 – 10 2 ) = 0 – 100 = -100
സ്ഥാനചലനത്തിന്റെ വ്യാപ്തി:
ഡബ്ല്യു എൻസി = ΔEK
– 4 സെക്കന്റ് = – 100
സെ = -100/-4
സെ = 25 മീ
[ഐആർപി]
2. ഒരു ബ്ലോക്ക് ഒരു ചരിവ് തലത്തിൽ താഴേക്ക് സ്ലൈഡ് ചെയ്യുന്നു. ഗതികോർജ്ജ ഘർഷണത്തിന്റെ ഗുണകം 0.4 ആണ്. ഗുരുത്വാകർഷണം മൂലമുള്ള ത്വരണം g = 10 ms -2 ആണ് . ബ്ലോക്ക് നിലത്ത് പതിക്കുമ്പോൾ അന്തിമ പ്രവേഗം നിർണ്ണയിക്കുക.
അറിയപ്പെടുന്നത്: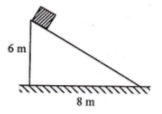
പ്രാരംഭ ഉയരം (h o ) = 6 മീ.
അന്തിമ ഉയരം (h t ) = 0 മീ
പ്രാരംഭ പ്രവേഗം (v o ) = 0
ഗതികോർജ്ജ ഘർഷണ ഗുണകം ( μk ) = 0.4
ഗുരുത്വാകർഷണം മൂലമുള്ള ത്വരണം (g) = 10 ms -2
കോസ് θ = 8/10
ഭാരത്തിന്റെ ലംബ ഘടകം = w y = w cos θ = mg cos θ = m (10) (8/10) = m (10)(4/5) = m (40/5) = 8 m
സാധാരണ ബലം = N = w y = 8 മീ
ഗതികോർജ്ജ ഘർഷണബലം = f k = μ k N = μ k w y = (0.4)(8 m) = 3.2 m
ആവശ്യമുള്ളത്: അന്തിമ പ്രവേഗം (v t )
പരിഹാരം:
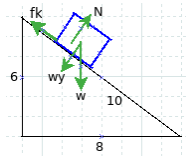 പ്രവൃത്തി-മെക്കാനിക്കൽ ഊർജ്ജ തത്വം:
ഡബ്ല്യു എൻസി = Δ ഇഎം
W nc = Δ EK + Δ EP
ഗതികോർജ്ജത്തിലെ മാറ്റം:
ΔEK = 1/2 മീ (vt2 - വിo2) = 1/2 മീ (vt2 - 0) = 1/2 എംവിt2
പൊട്ടൻഷ്യൽ എനർജിയിലെ മാറ്റം:
Δ EP = mg (h t – h o ) = m (10)(0-6) = m (10)(-6) = – 60 മീ
ഗതികോർജ്ജ ഘർഷണബലം മൂലമുള്ള പ്രവൃത്തി:
W nc = – f k s = – ( 3.2 മീ)(10) = – 32 മീ
മൈനസ് ചിഹ്നം സൂചിപ്പിക്കുന്നത് ഗതികോർജ്ജത്തിന്റെ ബലത്തിന്റെ ദിശ സ്ഥാനചലനത്തിന്റെ ദിശയ്ക്ക് വിപരീതമാണ് എന്നാണ്.
അന്തിമ പ്രവേഗം (v t ) :
W nc = Δ EK + Δ EP
– 32 m = 1/2 mv t 2 – 60 m
– 32 മീ = മീ (1/2 വി ടി 2 – 60)
– 32 = 1/2 വി ടി 2 – 60
– 32 + 60 = 1/2 വി ടി 2
28 = 1/2 വി ടി 2
2 (28) = വി ടി 2
56 = വി ടി 2
വി ടി = √4.14
v t = 2 √14 മി.സെ -1
[ഐആർപി]
3. ഒരു പരുക്കൻ ചരിവ് തലത്തിൽ ഒരു ബ്ലോക്ക് താഴേക്ക് തെന്നിമാറുന്നു. പ്രാരംഭ പ്രവേഗം 0 m/s ഉം അന്തിമ പ്രവേഗം 10 ms -1 ഉം ആണ് . ഗതികോർജ്ജ ഘർഷണബലം 2 N ഉം ഗുരുത്വാകർഷണം മൂലമുള്ള ത്വരണം g = 10 ms -2 ഉം ആണെങ്കിൽ , ഉയരം (h) എന്താണ്?
അറിയപ്പെടുന്നത്: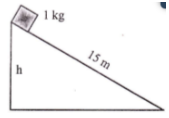
പിണ്ഡം (മീ) = 1 കിലോ
പ്രാരംഭ പ്രവേഗം (v o ) = 0 (ബ്ലോക്ക് റെസ്റ്റ്)
അന്തിമ പ്രവേഗം (v t ) = 10 ms -1
പ്രാരംഭ ഉയരം (h o ) = h
അന്തിമ ഉയരം (h t ) = 0
ഗതികോർജ്ജ ഘർഷണബലം (f k ) = 2 N
ഗുരുത്വാകർഷണം മൂലമുള്ള ത്വരണം (g) = 10 ms -2
ആവശ്യമുള്ളത് : ഉയരം (h)
പരിഹാരം:
ഗതികോർജ്ജ ഘർഷണബലം മൂലമുണ്ടാകുന്ന പ്രവൃത്തി:
ഡബ്ല്യു എൻസി = – എഫ് കെ എസ് = – (2 )(15) = – 30
മൈനസ് ചിഹ്നം സൂചിപ്പിക്കുന്നത് ഗതികോർജ്ജത്തിന്റെ ബലത്തിന്റെ ദിശ സ്ഥാനചലനത്തിന്റെ ദിശയ്ക്ക് വിപരീതമാണ് എന്നാണ്.
ഗതികോർജ്ജത്തിലെ മാറ്റം:
ΔEK = 1/2 മീ (vt2 - വിo2) = 1/2 (1)(102 - 0) = 1/2 (102) = 1/2 (100) = 50
പൊട്ടൻഷ്യൽ എനർജിയിലെ മാറ്റം:
Δ EP = mg (h t – h o ) = (1)(10)(0-h) = (10)(-h) = -10 h
പ്രവൃത്തി-മെക്കാനിക്കൽ ഊർജ്ജ തത്വം:
W nc = Δ EK + Δ EP
– 30 = 50 – 10 മണിക്കൂർ
10 മണിക്കൂർ = 50 + 30
10 മണിക്കൂർ = 80
എച്ച് = 80/10
h = 8 മീ
4ഒരു ബ്ലോക്ക് ഏകദേശം ചെരിഞ്ഞ ഒരു തലം താഴേക്ക് നീങ്ങുകയാണെങ്കിൽ, പിന്നെ….
A. ബ്ലോക്കിലെ ഗുരുത്വാകർഷണബലം ചെയ്യുന്ന ജോലി ബ്ലോക്കിന്റെ പൊട്ടൻഷ്യൽ എനർജിയുടെ മാറ്റത്തേക്കാൾ കൂടുതലാണ്.
ബി. മെക്കാനിക്കൽ ഊർജ്ജം വർദ്ധിക്കുന്നു
സി. ഗതികോർജ്ജത്തിന്റെയും അതിന്റെ സാധ്യതോർജ്ജത്തിന്റെയും അളവ് കുറയുന്നു
D. ബ്ലോക്കിന്റെ ഗതികോർജ്ജത്തിലെ മാറ്റത്തിന് തുല്യമായ ഘർഷണബലമാണ് ജോലി ചെയ്യുന്നത്.
പരിഹാരം
എ തെറ്റാണ്
ഒരു ബ്ലോക്കിൽ ഗുരുത്വാകർഷണബലം ചെയ്യുന്ന ജോലി അതിന്റെ ഗുരുത്വാകർഷണ പൊട്ടൻഷ്യൽ എനർജിയിലെ മാറ്റത്തിന് തുല്യമാണ്.
ബി തെറ്റാണ്.
ഇൻ സി ലൈൻ ചെയ്ത തലം മിനുസമാർന്നതാണെങ്കിൽ ബ്ലോക്കിന്റെ മെക്കാനിക്കൽ ഊർജ്ജം സ്ഥിരമായിരിക്കും. ചെരിവ് തലത്തിന്റെ മുകളിലായിരിക്കുകയും ഇതുവരെ നീങ്ങാതിരിക്കുകയും ചെയ്യുമ്പോൾ, ബ്ലോക്കിന്റെ മെക്കാനിക്കൽ ഊർജ്ജം ഗുരുത്വാകർഷണ പൊട്ടൻഷ്യൽ ഊർജ്ജത്തിന് തുല്യമായിരിക്കും. ബ്ലോക്ക് ഇപ്പോഴും നിശ്ചലാവസ്ഥയിലായതിനാൽ അതിന്റെ ഗതികോർജ്ജം പൂജ്യമാണ്. ഒരു ചെരിവ് തലം താഴേക്ക് നീങ്ങുമ്പോൾ, ബ്ലോക്കിന്റെ ഉയരം കുറയുന്നു, അതിനാൽ ഗുരുത്വാകർഷണ പൊട്ടൻഷ്യൽ ഊർജ്ജവും കുറയുന്നു. ഗുരുത്വാകർഷണ പൊട്ടൻഷ്യൽ ഊർജ്ജം ഗതികോർജ്ജമായി മാറുന്നതിനാൽ കുറയുന്നു. ഗുരുത്വാകർഷണ പൊട്ടൻഷ്യൽ ഊർജ്ജം ഗതികോർജ്ജമായി മാറുന്നുണ്ടെങ്കിലും മെക്കാനിക്കൽ ഊർജ്ജം സ്ഥിരമായിരിക്കും.
ചരിവ് തലം പരുക്കനാണെങ്കിൽ ഘർഷണബലം നടത്തുന്ന നെഗറ്റീവ് പ്രവർത്തനം കാരണം ബ്ലോക്കിന്റെ മെക്കാനിക്കൽ ഊർജ്ജം കുറയുന്നു. ഘർഷണബലം ഒരു യാഥാസ്ഥിതികമല്ലാത്ത ബലമാണ്. ഒരു യാഥാസ്ഥിതികമല്ലാത്ത ബലം ഒരു വസ്തുവിൽ ചെയ്യുന്ന പ്രവർത്തനം വസ്തുവിന്റെ മെക്കാനിക്കൽ ഊർജ്ജം കുറയുന്നതിന് കാരണമാകുന്നു.
സി ശരിയാണ്.
ചരിവ് തലം പരുക്കനായതിനാൽ ബ്ലോക്കിന്റെ ചലനത്തെ വെല്ലുവിളിക്കുന്ന ഒരു ഘർഷണ ബലമുണ്ട്. ഘർഷണ ബലം ഒരു യാഥാസ്ഥിതികമല്ലാത്ത ബലമാണ്. യാഥാസ്ഥിതികമല്ലാത്ത ഒരു ബലം (ഉദാഹരണത്തിന് ഘർഷണ ബലം) ചെയ്യുന്ന പ്രവൃത്തി മെക്കാനിക്കൽ ഊർജ്ജത്തിന്റെ മാറ്റത്തിന് തുല്യമാണെന്ന് വർക്ക്-മെക്കാനിക്കൽ ഊർജ്ജ സിദ്ധാന്തം പറയുന്നു. ഈ പരിശ്രമത്തിൽ, മെക്കാനിക്കൽ ഊർജ്ജം കുറയുന്നു.
ബ്ലോക്കിന്റെ മെക്കാനിക്കൽ ഊർജ്ജം = ഗുരുത്വാകർഷണ പൊട്ടൻഷ്യൽ ഊർജ്ജം + ഗതികോർജ്ജം.
ഡി തെറ്റാണ്.
ബ്ലോക്കിലെ ഘർഷണബലം ചെയ്യുന്ന പ്രവർത്തനം ബ്ലോക്കിന്റെ മെക്കാനിക്കൽ ഊർജ്ജത്തിലെ മാറ്റത്തിന് തുല്യമാണ്, ബ്ലോക്കിന്റെ ഗതികോർജ്ജത്തിലെ മാറ്റത്തിന് തുല്യമല്ല. ഘർഷണബലം ബ്ലോക്കിന്റെ ചലനത്തെ വെല്ലുവിളിക്കുന്നതിനാൽ ബ്ലോക്കിന്റെ വേഗത കുറയ്ക്കുകയും ബ്ലോക്കിന്റെ ഗതികോർജ്ജം കുറയ്ക്കുകയും ചെയ്യുന്നു എന്നത് ശരിയാണ്. എന്നാൽ ബ്ലോക്കിന്റെ ഗതികോർജ്ജം ഗുരുത്വാകർഷണ സാധ്യതോർജ്ജത്തിൽ നിന്നാണ് വരുന്നതെന്ന് മനസ്സിലാക്കുക. അതിനാൽ മെക്കാനിക്കൽ ഊർജ്ജത്തിലെ മാറ്റത്തിന് തുല്യമായ ഘർഷണബലമാണ് ജോലി ചെയ്യുന്നതെന്ന് പ്രസ്താവിച്ചിരിക്കുന്നത് ശരിയാണ് (മെക്കാനിക്കൽ ഊർജ്ജം കുറയുന്നു).
ശരിയായ ഉത്തരം സി ആണ്.
5. ഒരു പരുക്കൻ തറയിൽ ഒരു വസ്തുവിനെ അടിക്കുമ്പോൾ അത് 3 സെക്കൻഡ് നേരം ചലിച്ച ശേഷം നിർത്തുന്നു. വസ്തുവിന്റെ അറിയപ്പെടുന്ന പിണ്ഡം 10 ഗ്രാം ആണെങ്കിൽ, വസ്തുവും തറയും തമ്മിലുള്ള ഘർഷണബലം 2 കിലോഡൈൻ ആണ്. ഘർഷണബലം ചെയ്യുന്ന ജോലി നിർണ്ണയിക്കുക.
എ. 0.18 ജെ
ബി. -0.18 ജെ
സി. 0.36 ജെ
ഡി. -0.36 ജെ
അറിയപ്പെടുന്നത്:
സമയ ഇടവേള (t) = 3 സെക്കൻഡ്
അന്തിമ വേഗത (v t ) = 0 മീ/സെ (വസ്തുവിന്റെ നിശ്ചലാവസ്ഥ)
വസ്തുവിന്റെ പിണ്ഡം (m) = 10 ഗ്രാം = 10/1000 കി.ഗ്രാം = 1/100 കി.ഗ്രാം = 0.01 കി.ഗ്രാം
ഘർഷണ ബലം (F) = 2 കിലോ ഡൈനുകൾ = 2 x 10 3 ഡൈനുകൾ
ആവശ്യമുണ്ട് : ഘർഷണബലം ഉപയോഗിച്ച് ചെയ്യുന്ന ജോലി (W)
പരിഹാരം:
ബലത്തിന്റെ യൂണിറ്റുകളുടെ പരിവർത്തനം:
1 ന്യൂട്ടൺ = 1 x 10 5 ഡൈൻ
1 ഡൈൻ = 1 / 10 5 ന്യൂട്ടൺസ് = 1 x 10 -5 ന്യൂട്ടൺസ് = 10 -5 ന്യൂട്ടൺസ്
ഘർഷണബലം (F) = 2 x 10 3 ഡൈൻ = 2 x 10 3 x 10 -5 ന്യൂട്ടൺ = 2 x 10 -2 ന്യൂട്ടൺ = 2/100 ന്യൂട്ടൺ = 0.02 ന്യൂട്ടൺ
വർക്ക്-മെക്കാനിക്കൽ എനർജി സിദ്ധാന്തം പറയുന്നത്, ഒരു വസ്തുവിന്റെ മെക്കാനിക്കൽ എനർജിയിലുണ്ടാകുന്ന മാറ്റത്തിന് തുല്യമായ ഒരു നോൺ-കൺസർവേറ്റീവ് ബലമാണ് ജോലി ചെയ്യുന്നത് എന്നാണ്.
ഒരു വസ്തു ചരിവ് തലത്തിൽ ചലിക്കുകയാണെങ്കിൽ മെക്കാനിക്കൽ ഊർജ്ജം (ME) = ഗുരുത്വാകർഷണ പൊട്ടൻഷ്യൽ ഊർജ്ജം (PE) + ഗതികോർജ്ജം (KE). എന്നാൽ ഉയരത്തിൽ മാറ്റമൊന്നും ഉണ്ടാകാതിരിക്കാൻ വസ്തു ഒരു തിരശ്ചീന തലത്തിൽ മാത്രം ചലിക്കുകയാണെങ്കിൽ മെക്കാനിക്കൽ ഊർജ്ജം = ഗതികോർജ്ജം. തിരശ്ചീന തലത്തിൽ, ഉയരത്തിൽ മാറ്റമൊന്നുമില്ലാത്തതിനാൽ ഗുരുത്വാകർഷണ പൊട്ടൻഷ്യൽ ഊർജ്ജം പൂജ്യമാണ്.
ഘർഷണബലം ഒരു യാഥാസ്ഥിതികമല്ലാത്ത ബലമാണ്. ഘർഷണബലം സാധാരണയായി വസ്തുവിന്റെ വേഗതയും ഒരു വസ്തുവിന്റെ ഗതികോർജ്ജവും കുറയ്ക്കുന്നു. ഒരു വസ്തുവിൽ ഘർഷണബലം ചെയ്യുന്ന പ്രവർത്തനം മെക്കാനിക്കൽ ഊർജ്ജത്തിന്റെ കുറവിന് തുല്യമാണെന്ന് നിഗമനം ചെയ്യാൻ കഴിയും.
ഗണിതശാസ്ത്രപരമായി :
ജോലി (W) = മെക്കാനിക്കൽ ഊർജ്ജത്തിലെ മാറ്റം (ΔEM)
എഫ് സെ = ΔEP + ΔEK
എഫ് എസ് = മില്ലിഗ്രാം Δh + ½ മീ (v t 2 – v o 2 )
എഫ് എസ് = മില്ലിഗ്രാം (0) + ½ മീ (0 2 – v o 2 )
എഫ് s = 0 + ½ മീ (– (v o 2 ))
F s = – ½ mv o 2 ———— സമവാക്യം 1
വിവരണം: F = ഘർഷണബലം, d = സ്ഥാനചലനം, m = പിണ്ഡം, v o = പ്രാരംഭ വേഗത
ആദ്യം v o അല്ലെങ്കിൽ d കണക്കാക്കുന്നതിനാൽ സ്ഥാനചലനം (d), പ്രാരംഭ വേഗത (v o ) എന്നിവ ഇതുവരെ അറിയില്ല . അറിയപ്പെടുന്ന v o അല്ലെങ്കിൽ d എന്നിവയ്ക്ക് ശേഷം സമവാക്യങ്ങളിൽ ഒന്ന് ഉപയോഗിച്ച് കണക്കാക്കിയ ഘർഷണബലം ഉപയോഗിച്ചാണ് പ്രവൃത്തി നടക്കുന്നത് .
ഏകീകൃതമല്ലാത്ത രേഖീയ ചലനത്തിലെ സ്ഥാനചലന സമവാക്യം (d):
v t 2 = v o 2 + 2 (-a) s
വസ്തുവിന്റെ വേഗത കുറയുന്നതിനാൽ (വസ്തുവിന്റെ വേഗത കുറയുന്നു) അന്തിമ വേഗത (v t ) = 0 ഉം ത്വരണം (a) നെഗറ്റീവും ആയി അടയാളപ്പെടുത്തിയിരിക്കുന്നു.
0 = വിo2 – 2 പരസ്യങ്ങൾ
vo2 = 2 പരസ്യം
d = v o 2 / 2 a ———— സമവാക്യം 2
സമവാക്യം 2 ലെ d യും സമവാക്യം 1 ലെ d യും തമ്മിൽ മാറ്റുക:
എഫ് ഡി = – ½ mv o 2
എഫ് (v o 2 /2a) = – ½ mv o 2
(F/2a) v o 2 = – ½ mv o 2
F/2a = – ½ മീ
എഫ് = (2)(എ)(-1/2)(മീ)
എഫ് = – (എ)(എം)
a = – (F / മീ)
a = – 0.02 ന്യൂട്ടൺസ് / 0.01 കിലോഗ്രാം
a = – 2 ന്യൂട്ടൺ/കിലോഗ്രാം
a = – 2 മീ/സെ 2
ഏകീകൃതമല്ലാത്ത രേഖീയ ചലനത്തിലെ പ്രാരംഭ വേഗത (v o ) കണക്കാക്കുന്നതിനുള്ള സമവാക്യം :
v t = v o + at —–> അവസാന വേഗത (v t ) = 0, ത്വരണം (a) = 2 m/s 2 , സമയ ഇടവേള (t) = 3 സെക്കൻഡ്
0 = v o + (-2)(3)
0 = വംശപരമ്പര – 6
v o = 6 മീറ്റർ/സെക്കൻഡ്
ഘർഷണബലം ചെയ്യുന്ന പ്രവൃത്തി (W):
W = – ½ mv o 2 = -1/2 (0.01)(6 2 ) = -1/2 (0.01)(36)
പ = -1/2 (0.36)
W = – 0.18 ജൂൾ
ഘർഷണബലം ഉപയോഗിച്ച് ചെയ്യുന്ന പ്രവൃത്തിയെ നെഗറ്റീവ് എന്ന് വിളിക്കുന്നു, അതായത് പ്രവൃത്തി വസ്തുവിന്റെ മെക്കാനിക്കൽ ഊർജ്ജം കുറയ്ക്കുന്നു.
d അറിയാമെങ്കിൽ W = F d എന്ന സമവാക്യം ഉപയോഗിച്ച് ജോലി കണക്കാക്കാം .
ശരിയായ ഉത്തരം ബി ആണ്.
[wpdm_പാക്കേജ് ഐഡി='1178′]
- ബലപ്രയോഗത്തിലൂടെ ചെയ്യുന്ന ജോലി പ്രശ്നങ്ങളും പരിഹാരങ്ങളും
- വർക്ക്-കൈനറ്റിക് എനർജി പ്രശ്നങ്ങളും പരിഹാരങ്ങളും
- വർക്ക്-മെക്കാനിക്കൽ എനർജി തത്വ പ്രശ്നങ്ങളും പരിഹാരങ്ങളും
- ഗുരുത്വാകർഷണ സാധ്യതാ ഊർജ്ജ പ്രശ്നങ്ങളും പരിഹാരങ്ങളും
- ഇലാസ്റ്റിക് സ്പ്രിംഗ് പ്രശ്നങ്ങളുടെയും പരിഹാരങ്ങളുടെയും പൊട്ടൻഷ്യൽ എനർജി
- വൈദ്യുതി പ്രശ്നങ്ങളും പരിഹാരങ്ങളും
- സ്വതന്ത്ര വീഴ്ച ചലനത്തിനായി മെക്കാനിക്കൽ ഊർജ്ജ സംരക്ഷണത്തിന്റെ പ്രയോഗം.
- സ്വതന്ത്ര വീഴ്ച ചലനത്തിൽ മുകളിലേക്കും താഴേക്കും ചലനത്തിനായി മെക്കാനിക്കൽ ഊർജ്ജ സംരക്ഷണത്തിന്റെ പ്രയോഗം.
- ഒരു വളഞ്ഞ പ്രതലത്തിൽ ചലനത്തിനായി മെക്കാനിക്കൽ ഊർജ്ജ സംരക്ഷണത്തിന്റെ പ്രയോഗം.
- ഒരു ചരിവ് തലത്തിൽ ചലനത്തിനായി മെക്കാനിക്കൽ ഊർജ്ജ സംരക്ഷണത്തിന്റെ പ്രയോഗം.
- പ്രൊജക്റ്റൈൽ ചലനത്തിനായി മെക്കാനിക്കൽ ഊർജ്ജ സംരക്ഷണത്തിന്റെ പ്രയോഗം.
